
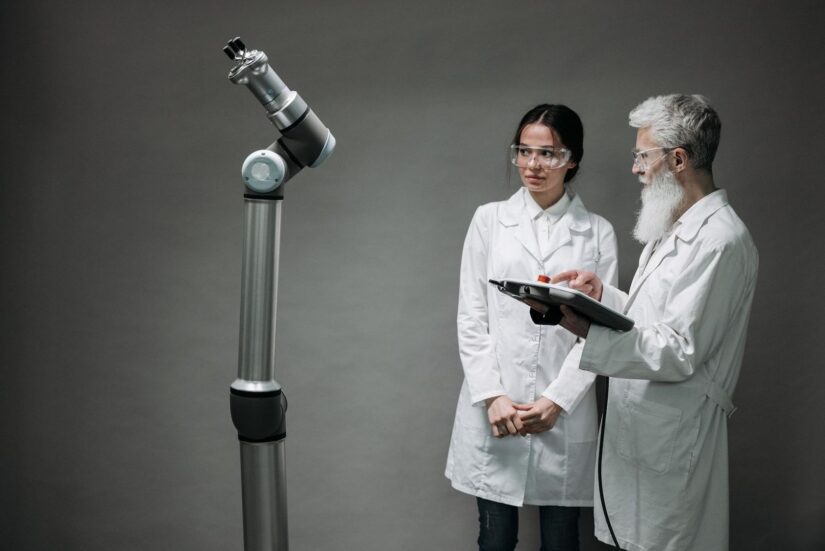
Pragmatische Automatisierung als Antwort auf Fachkräftemangel und Kostendruck
Der deutsche Mittelstand muss heute häufig gleichzeitig kleine Losgrößen, kurze Lieferfristen und hohe Qualitätsanforderungen bewältigen. Für viele Fertigungs- und Handwerksunternehmen ist eine klassische Vollautomatisierung dafür zu unflexibel oder wirtschaftlich nicht darstellbar. Gleichzeitig fehlen Fachkräfte, während monotone Tätigkeiten wie Sortieren, Verpacken, Bestücken oder wiederholtes Schweißen wertvolle Arbeitszeit binden. Genau an dieser Schnittstelle setzt die kollaborative Robotik an.
Leichtbau-Cobots schließen die Lücke zwischen manueller Handarbeit und komplexen, fest installierten Großanlagen. Sie benötigen vergleichsweise wenig Stellfläche, lassen sich bei geeigneter Anwendung ohne klassische Schutzumhausung einsetzen und können für wechselnde Aufgaben neu programmiert werden. Das Ziel sollte dabei nicht der pauschale Ersatz menschlicher Arbeitskraft sein. Sinnvoller ist eine klare Aufgabenteilung: Der Cobot übernimmt monotone, körperlich belastende oder taktgebundene Routinen, während Beschäftigte ihre Erfahrung bei Rüstvorgängen, Qualitätsentscheidungen, Sonderteilen und der Prozessverbesserung einbringen.
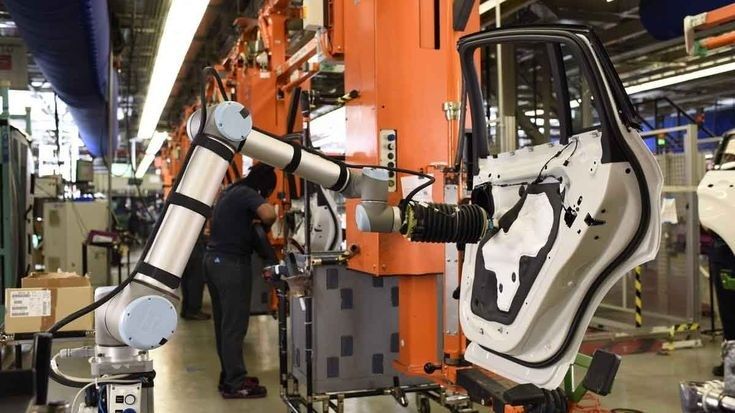
Industrieroboter und Cobots im direkten Systemvergleich
Der wichtigste Unterschied liegt im Sicherheits- und Anlagenkonzept. Klassische Industrieroboter arbeiten meist mit hohen Geschwindigkeiten, großen Reichweiten und hohen Traglasten. Deshalb werden sie typischerweise durch Schutzzäune, Lichtgitter oder verriegelte Türen vom Menschen getrennt. Diese Lösung ist für große Stückzahlen und klar definierte Abläufe leistungsfähig, benötigt aber Platz, Planung und häufig spezielle Fundamente. Ein Cobot ist dagegen für Anwendungen ausgelegt, bei denen Mensch und Roboter einen Arbeitsbereich teilen können. Kraft- und Leistungsbegrenzungen, überwachte Stopps und reduzierte Geschwindigkeiten sind dabei technische Bestandteile, ersetzen jedoch niemals die anwendungsbezogene Risikobeurteilung.
Für kleine Serien ist insbesondere die kurze Umrüstzeit relevant. Ein Leichtbauarm kann bei einem Produktwechsel an eine andere Station umgesetzt oder mit einem neuen Greifer und einem angepassten Programm betrieben werden. Teach-In-Verfahren, grafische Bedienoberflächen und vorkonfigurierte Komponenten senken den Programmieraufwand. Das bedeutet nicht, dass jede Anwendung ohne Fachwissen auskommt. Mechanik, Greifer, Sicherheitskonfiguration, Prozesszeiten und Schnittstellen müssen weiterhin sauber ausgelegt werden. Die Einstiegshürde ist jedoch deutlich niedriger als bei einer vollständig kundenspezifischen Roboterzelle.
| Kriterium | Klassischer Industrieroboter | Leichtbau-Cobot |
|---|---|---|
| Arbeitsraum | Meist durch Schutzzaun oder Zelle abgegrenzt | Kann bei geeigneter Risikobeurteilung mit Menschen geteilt werden |
| Stellplatz | Häufig hoher Platzbedarf durch Zelle und Peripherie | Kompakte Integration an bestehenden Arbeitsplätzen möglich |
| Programmierung | Oft spezialisierte Programmierkenntnisse erforderlich | Häufig grafische Bedienung und Teach-In verfügbar |
| Umrüstung | Bei Variantenwechseln teilweise aufwendig | Für wechselnde Aufgaben und kleine Serien gut geeignet |
| Sicherheitskonzept | Physische Trennung vom Menschen üblich | Leistungs-, Kraft-, Geschwindigkeits- und Abstandsüberwachung je nach Anwendung |
| Wirtschaftlichkeit | Besonders stark bei hoher Auslastung und großen Stückzahlen | Attraktiv bei kleinen Losgrößen, häufigen Wechseln und schrittweiser Automatisierung |
Typische Einsatzfelder für handwerkliche Betriebe und Lohnfertiger
Der wirtschaftliche Einstieg gelingt meist bei einem Prozess, der häufig wiederkehrt, klar messbar ist und bislang viel manuelle Zeit beansprucht. Palettieren und End-of-Line-Verpackung gehören deshalb zu den naheliegenden Anwendungen. Der Cobot kann Kartons greifen, Produkte in definierter Orientierung ablegen, Zwischenlagen platzieren oder fertige Gebinde auf Paletten stapeln. Durch mobile Untergestelle lässt sich die Einheit bei Bedarf an mehreren Linien einsetzen. Entscheidend sind dabei die Traglast des Arms, das Gewicht des Greifers, die erforderliche Reichweite und die Taktzeit.
Auch das Schweißen in Kleinserien kann durch kollaborative Systeme wirtschaftlicher werden. Moderne Teach-In-Methoden erlauben es, Bewegungen entlang eines Werkstücks vergleichsweise einfach einzulernen. Für wiederkehrende Bauteilfamilien können Programme und Vorrichtungen angepasst werden, ohne für jedes Teil eine vollständig neue Automatisierungszelle zu konstruieren. Fachbeiträge zur Kleinserienfertigung weisen darauf hin, dass modulare Vorrichtungen, Nahtverfolgung und Offline-Programmierung die festen Kosten bei wechselnden Bauteilen reduzieren können. Voraussetzung bleiben eine gute Teilepassung, definierte Schweißparameter und eine realistische Bewertung der Nacharbeit.
Ein weiteres starkes Einsatzfeld ist die Maschinenbeschickung. Ein Cobot entnimmt Rohteile aus einem Magazin, legt sie in eine CNC-Maschine ein und führt bearbeitete Teile anschließend einer Prüf- oder Ablagestation zu. Dadurch kann die Maschine auch während Randzeiten oder in mannarmen Schichten produktiv bleiben. Ergänzend lässt sich eine Kamera für die Lageerkennung oder eine optische Qualitätskontrolle integrieren. Kleine Roboterarme mit kompakter Reichweite sind besonders dann interessant, wenn wenig Platz vorhanden ist und der Arm unmittelbar neben einer bestehenden Anlage arbeiten soll.
- Palettieren: Wiederholtes Stapeln von Kartons, Säcken, Behältern oder Werkstücken.
- Verpacken: Bestücken von Schachteln, Einlegen von Zwischenlagen und Verschließen von Gebinden.
- Schweißen: Wiederkehrende Nähte an geeigneten Bauteilfamilien mit definierten Vorrichtungen.
- Maschinenbeschickung: Be- und Entladen von CNC-Drehmaschinen, Fräsen oder Schleifanlagen.
- Qualitätskontrolle: Kameragestützte Prüfung von Lage, Vollständigkeit, Oberfläche oder Maßmerkmalen.
- Montage und Dosierung: Verschrauben, Kleben, Dosieren oder einfache Pick-and-Place-Aufgaben.
Sicherheitstechnische Richtlinien und Risikobeurteilung nach ISO-Normen
Der Begriff Cobot ist kein Freibrief für den Verzicht auf Schutzmaßnahmen. Maßgeblich ist nicht allein der Roboterarm, sondern die komplette Anwendung aus Roboter, Greifer, Werkstück, Programm, Geschwindigkeit, Umgebung und menschlichen Bewegungen. Die Erläuterungen zu ISO 10218 und ISO/TS 15066 machen deutlich, dass eine kollaborative Anwendung durch den gemeinsam genutzten Arbeitsbereich definiert wird, nicht durch eine bestimmte Bauform des Roboters. Die Normen beschreiben unter anderem überwachte Stopps, Handführung, Geschwindigkeits- und Abstandsüberwachung sowie die Begrenzung von Leistung und Kraft.
Besondere Aufmerksamkeit verdient der Endeffektor. Ein sicher begrenzter Roboterarm kann durch einen scharfkantigen Greifer, einen spitzen Schraubendreher oder ein schweres Werkstück dennoch eine Verletzungsgefahr darstellen. Ebenso können Quetschstellen zwischen Arm, Vorrichtung und Werkstück entstehen. Die Gefährdungsbeurteilung muss daher alle Betriebszustände abdecken, einschließlich Einrichten, Störungsbeseitigung, Reinigung und Wartung. Detaillierte Vorgaben zur Leistungs- und Kraftbegrenzung finden sich in den Sicherheitsstandards nach ISO/TS 15066 für kollaborierende Roboter.
- Arbeitsaufgabe, Werkstücke und alle Bewegungsabläufe vollständig beschreiben.
- Mögliche Kontakt-, Quetsch-, Scher-, Schnitt- und Stoßstellen identifizieren.
- Geschwindigkeit, Kraft, Nutzlast und Werkzeuggeometrie für jeden Betriebszustand bewerten.
- Geeignete Schutzmaßnahmen wie Polsterungen, Abdeckungen, Sensorik oder Abstände festlegen.
- Sicherheitsfunktionen validieren und deren Verhalten bei Fehlern dokumentieren.
- Beschäftigte unterweisen und die Beurteilung nach Änderungen oder Zwischenfällen aktualisieren.
Netzwerkanbindung und OT-Integration in die vorhandene Werkstatt-IT
Ein Cobot ist zunächst eine Produktionsmaschine. Sein Nutzen steigt jedoch, wenn relevante Zustände und Auftragsinformationen kontrolliert mit der vorhandenen Werkstatt-IT ausgetauscht werden. Ein ERP-System kann Aufträge und Artikelstammdaten bereitstellen, ein MES kann Arbeitsgänge und Rückmeldungen verwalten, während die Betriebsdatenerfassung Laufzeiten, Stillstände und Stückzahlen erfasst. Für den ersten Piloten genügt häufig eine klar abgegrenzte Schnittstelle. Eine vollständige Vernetzung sollte erst erfolgen, wenn Datenmodell, Verantwortlichkeiten und Sicherheitsanforderungen geklärt sind.
Auf der technischen Ebene kommen Standards wie OPC UA oder MQTT infrage. OPC UA eignet sich für strukturierte, semantisch beschriebene Maschineninformationen und bidirektionale Kommunikation. MQTT ist ein leichtgewichtiges Publish-and-Subscribe-Protokoll, das sich für Ereignisse und Statusmeldungen in verteilten Systemen anbietet. Wichtig ist eine saubere Trennung zwischen echtzeitkritischen Steuerungsdaten und betriebswirtschaftlichen Informationen. Die Robotersteuerung darf nicht von einer instabilen Verbindung zum Büro-Netzwerk abhängig sein.
- Roboter, Maschinensteuerungen und Sensoren in einem getrennten OT-Netz segmentieren.
- Zugriffe aus dem Unternehmensnetz über Firewall-Regeln und Rollen begrenzen.
- Fernwartung nur zeitlich begrenzt, protokolliert und mit starker Authentifizierung zulassen.
- Programme, Konfigurationen und Sicherheitsparameter versionieren und sichern.
- OPC-UA- oder MQTT-Schnittstellen mit eindeutigen Datenpunkten und Zustandsmodellen dokumentieren.
- Updates, Backups und Wiederanlauf nach einem Netzwerkausfall regelmäßig testen.
Der praxiserprobte Ablauf für das erste Cobot-Projekt
Das erste Projekt sollte bewusst klein bleiben. Ein klar abgegrenzter, wiederkehrender Prozess liefert bessere Erkenntnisse als eine überladene Demonstrationsanlage mit vielen Sonderfunktionen. Geeignet sind Aufgaben mit stabiler Teilezuführung, überschaubaren Bewegungen und messbarem manuellem Aufwand. Die Studie des Mittelstand-Digital Zentrums Bremen-Oldenburg betont deshalb die Verbindung von Prozessanalyse, Roboterauswahl, Sicherheitskonfiguration, Wirtschaftlichkeitsrechnung und Qualifizierung.
Die Belegschaft sollte ab dem ersten Tag einbezogen werden. Mitarbeitende kennen Zuführprobleme, Toleranzen, Störungsursachen und informelle Prozessvarianten, die in Arbeitsanweisungen oft fehlen. No-Code- oder Low-Code-Oberflächen können den Einstieg erleichtern, ersetzen aber keine klare Rollenverteilung. Es muss feststehen, wer Programme freigibt, wer Greifer wechselt, wer Störungen behebt und wer für die Sicherheitsprüfung verantwortlich ist. So wird der Cobot zu einem beherrschbaren Arbeitsmittel statt zu einer isolierten Technikinsel.
- Prozess auswählen: Zeitaufwand, Wiederholhäufigkeit, Varianten, ergonomische Belastung und Störgründe erfassen.
- Machbarkeit prüfen: Werkstück, Greifer, Reichweite, Taktzeit, Zuführung und vorhandene Schnittstellen bewerten.
- Wirtschaftlichkeit rechnen: Investition, Integration, Schulung, Wartung und erwartete produktive Stunden gegenüberstellen.
- Testaufbau erstellen: Einen realistischen Versuchsstand mit Originalteilen und repräsentativen Betriebsbedingungen aufbauen.
- Sicherheit beurteilen: Gefährdungen analysieren, Schutzmaßnahmen definieren und die Sicherheitsfunktionen validieren.
- Pilotbetrieb starten: Mit qualifizierten Mitarbeitenden, begrenztem Umfang und dokumentierten Kennzahlen arbeiten.
- Serienanlauf stabilisieren: Programme standardisieren, Ersatzteile sichern, Wartungsintervalle festlegen und Verbesserungen erfassen.
Den Einstieg in die flexible Fertigung entschlossen gestalten
Leichtbau-Cobots senken die Einstiegshürden der Automatisierung für kleine und mittlere Unternehmen deutlich. Eine rentable Lösung muss nicht mit einer Millioneninvestition beginnen. Häufig ist eine mobile Einheit mit einem geeigneten Greifer, einer einfachen Zuführung und einer klaren Sicherheitsauslegung ausreichend, um einen einzelnen Engpass zu entschärfen. Der wirtschaftliche Wert entsteht dabei nicht nur durch eingesparte Handgriffe. Ebenso wichtig sind gleichmäßigere Abläufe, geringere körperliche Belastung, bessere Planbarkeit und die Möglichkeit, qualifizierte Beschäftigte für anspruchsvollere Aufgaben einzusetzen.
Belastbare Ergebnisse setzen jedoch drei Grundlagen voraus: eine saubere Risikobeurteilung, eine stabile OT-Integration und die Qualifizierung des eigenen Personals. Ein zielgerichteter Pilotversuch schafft innerhalb überschaubarer Zeit Erfahrungswerte zu Taktzeit, Umrüstaufwand, Verfügbarkeit und Akzeptanz. Werden diese Kennzahlen vorab definiert, lässt sich die Entscheidung für eine Erweiterung sachlich treffen. So entsteht keine isolierte Roboterlösung, sondern ein skalierbarer Baustein für eine flexible Fertigung, die auch bei kleinen Losgrößen technisch sicher und wirtschaftlich belastbar bleibt.